
01
四台电机、一块电池、一副眼镜
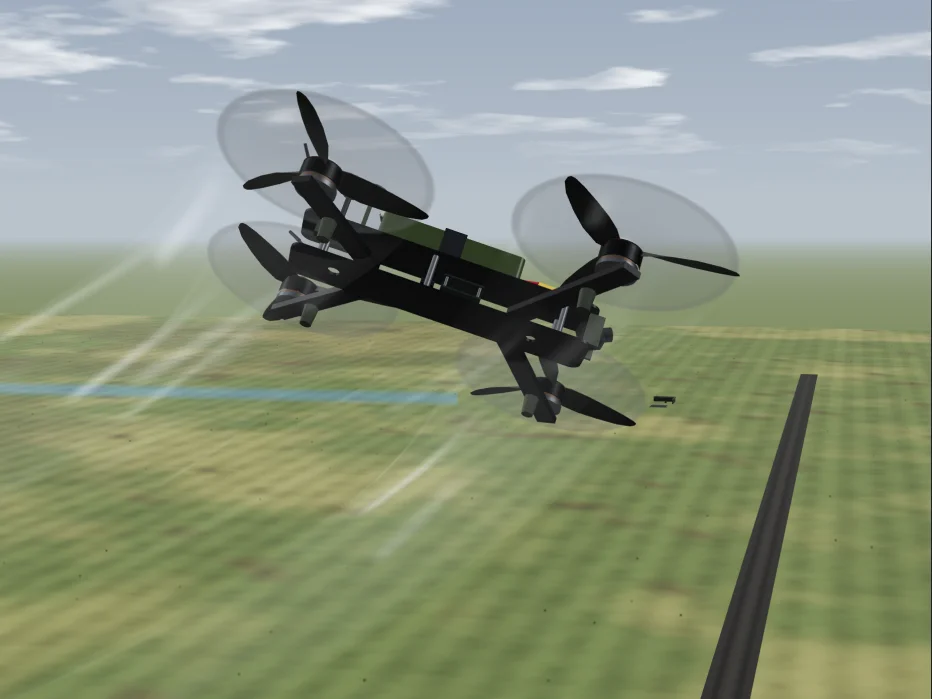
你眼前是一架FPV无人机:一架小型四旋翼机,飞手戴着眼镜,透过它的摄像头看画面来飞。FPV是英文“第一人称视角”的缩写。这一架是7英寸远航型,名字来自螺旋桨:每副桨直径约7.5英寸,也就是约190毫米。机架是碳纤维的,两块板加四根机臂。不带电池重630到705克,装上电池约1千克。玩家版不含遥控器和眼镜,售价550到950美元。为军队批量生产的机体,每架约400到500美元。
这样的无人机在乌克兰的战争中被大量使用。乌克兰国防部2024年采购了超过150万架无人机,并计划在2025年采购450万架FPV无人机。实际使用时,它们通常在离飞手约10到20千米的地方作业。侦察小组用它们查看道路、田野和林带,模型里的无人机做的正是这件事:它的载荷是一只摄像头,也就是飞手的眼睛。
模型演示一次80秒的短途侦察飞行。飞手在掩体旁解锁无人机,无人机从起降板起飞,爬升到40米,以每小时70千米飞出去。到了350米外的路口上空,它在50米高度绕一圈半,然后返航,落在起降板上。距离都是真实的米数,但真正的侦察飞行要长得多。无人机画大了十倍,不然你看不见它。速度、高度和所用的电池都是模型自己定的,不过都在真实7英寸无人机的范围之内。
顶部的时钟从解锁那一刻起按真实秒数计时,所以T+0:42就是飞了42秒。你可以把时间轴拖到任何时刻,也可以点下方的按钮直接跳过去。一边看一边留意读数:速度、高度、电池电压,还有无人机离飞手有多远。打开无线电链路开关,会画出无人机和飞手阵地之间的两道波束。打开飞行航迹开关,无人机身后会画出飞过的路线。打开旋转方向开关,会显示每副桨朝哪个方向转,还有它的电机编号。
02
没有机翼,没有舵:靠电机转速来转向
四旋翼机没有机翼,没有舵,也没有任何活动的操纵面。它的每一个动作,都是一台或几台电机转速的变化。要悬停,四副螺旋桨合起来向上的推力必须正好等于无人机的重量。每台电机最大能给出约2千克推力,所以一架1.4千克的无人机悬停时只用了一小部分力气。推力和螺旋桨转速的平方成正比:转速翻一倍,推力就变成四倍。
看看旋转方向的箭头:两副桨顺时针转,两副逆时针转,对角线上的一对方向相同。这是有原因的。桨转起来,会反过来扭动无人机。如果四副桨朝同一个方向转,机身就会朝反方向转。两副朝一边、两副朝另一边,反扭力就互相抵消了。这也给了飞手一个转向的办法:让一对加速、另一对减速,反扭力就不再抵消。无人机绕着竖直轴转动,方向和转得快的那一对相反。飞手把这叫作偏航。
要倾斜,无人机就让一边加速、另一边减速。两台后电机加速,机头就低下去,这叫俯仰。左边一对加速,无人机就向右倾,这叫横滚。总推力不变,但现在是斜着的,有一部分推力推向侧面。四旋翼机就是这样移动的:先倾斜,再让倾斜的推力拖着它走。点一下按钮,看看每种动作是哪些电机在加速。后面两台电机的编号是1和3,这是飞控软件Betaflight的编法。
滑块展示倾斜会带来什么。把无人机倾斜30度,它就以约0.58倍重力加速度向侧面推,接近5.7米/秒²。要同时保住高度,它需要比悬停多约15%的推力,因为只剩一部分推力还朝上。到45度时,侧向推力等于重力,总推力得增加41%。花飞无人机的推力大约是自身重量的四到五倍,所以悬停只需约20%到25%的油门,剩下大量余量用来爬升或冲刺。远航无人机的推重比要低一些,因为更大的电池更重:这一架约为5.7比1,重载机型甚至低到2比1。
03
每秒一千次修正
四旋翼机自己站不稳,人的反应也远远不够快,没法靠手去平衡它。做这件事的是飞控,也就是两块板之间那叠电路板里的一块小板。它的陀螺仪每秒测量8000次无人机绕每根轴转动的速率。一个叫PID的控制环把测量值和飞手的指令作比较,然后修正四台电机的转速,每秒4000次或8000次。P把转速推向指令要求的速率,I消除缓慢的漂移,D压住快速的抖动。每秒几千次修正,飞行中的每一秒都是如此。
飞控下面是电调,也就是电子调速器,英文简称ESC:四路做在一块板上,每台电机50到55安。它把每一个新的油门值变成有精确时序的脉冲,送进电机的三组绕组。两块板之间用一种叫DShot的数字协议通信:每台电机一个16位的数据帧,其中11位是油门,1位是遥测请求,还有校验码,以每秒600千比特的速率在27微秒内发完。如果用双向DShot,电调还会把电机的真实转速回传,飞控就能滤掉每副桨带来的振动。
摇杆到底在指挥什么?在默认的手动模式里,每根摇杆指挥的是一个转动速率。横滚杆推到一半,无人机就以稳定的速率滚转;杆一回中,无人机就停止滚转,保持已经到达的角度,哪怕是倒过来的。默认设置下,杆打到底要求每秒约670度,差不多两整圈。自稳模式是给新手的:摇杆给出一个倾斜角度,一松手无人机就自己回到水平。从竞速到花式飞行,多数FPV飞手都用手动模式:它在风里给出完全的控制权,也允许无人机摆出任何姿态。点一下按钮,比较三种模式。
有两项安全功能很重要。遥控器上的一个开关负责解锁,解锁后电机和增稳才开始工作。如果油门没收到底,或者无人机倾斜过大,飞控会拒绝解锁。要是无线电数据包断了,失控保护会等1.5秒,然后默认关掉电机,无人机掉下来。桅杆上的GPS模块是可选的。Betaflight没有它也能飞。有了它,失联时GPS救援功能可以把无人机往解锁地点的方向带回去,但那只是应急手段,不是自动返航:飞手必须重新接管,否则无人机会坠毁。
摇杆的动作怎样传到螺旋桨
- 遥控器:飞手推动摇杆;遥控器读出位置,发出一个数据包,模型里每秒发250次。
- 接收机天线:无人机上的接收机解码数据包,把摇杆数值交给飞控。
- 陀螺仪:飞控读取无人机的转动速率,每秒8000次。
- PID控制环:把指令要求的速率和测到的速率作比较,算出四个新的油门值。
- 电调:每个油门值变成一个16位的DShot数据帧,在27微秒内发出,电调据此安排送往电机的脉冲。
- 螺旋桨:电机转速变了,推力变了,无人机于是倾斜、转向或爬升。
04
两套无线电:一套用来操控,一套用来看
飞手阵地和无人机之间跑着两条无线电链路。控制链路把摇杆位置送出去。模型里用的是ExpressLRS,一套开源系统,工作在900兆赫或2.4吉赫。它以固定频率发送小数据包,在2.4吉赫上每秒50到1000次。包发得越慢,传得越远:接收机对每个包能多听一会儿,更弱的信号也能解出来。50赫兹时,它能听到弱至−115 dBm的信号;500赫兹时只能到−105 dBm。这10分贝的差别,在开阔地上大约相当于3.2倍的距离。用低频率、在高处保持视距,单条2.4吉赫链路曾传到100多千米外。
图传链路反方向传回来,从机尾的图传天线发出。5.8吉赫模拟图传是经典选择:五个频段共40个频道,标清画面,无人机飞远时画面慢慢变成雪花,从摄像头到眼睛的延迟约20到30毫秒。数字系统传的是1080p、每秒100帧的画面,延迟约20毫秒,最好的设备标称可达10到15千米。但好的模拟图传仍然是延迟最低的选择,而且它是慢慢变差,而不是突然卡住。点一下按钮比比看。
两条链路都用圆极化天线:电波一边前进一边旋转。碰到地面或墙壁反射回来,旋转方向就反了过来,天线因此能挡掉大部分反射信号,不然画面会被它们弄花。眼镜把两块小小的1080p屏幕放在飞手眼前,视场角44到46度。野外小组通常会再加一块屏幕让领航员一起看,把遥控天线架到桅杆上,有时还会放一架无人机飞到高空当中继,把链路送过山脊。有些FPV无人机干脆不用这两套无线电,改用一根细细的光纤,从10到20千米长的线轴上放出来:没有无线电链路,也就没什么可干扰的。
用第二排按钮改变数据包频率,看三个数字怎么变:数据包的间隔、接收机还能听到的最弱信号,以及和500赫兹相比的距离。下面的读数跟着模型走:离飞手的距离,还有控制链路有多强。这趟短途飞行里,无人机离飞手最远不过约400米,所以链路一直很强。真实的小组在10到20千米外作业,那里数据包频率、天线和一条干净的视线决定了画面保不保得住。发射功率是最后一个手段,不是第一个。
05
在天上飞十二分钟
顶板上的电池是一组6S电池:六节锂电芯串联。用LiPo电芯的话,标称22.2伏,充满25.2伏。模型里用的Li-ion电池组标称21.6伏,充满25.2伏。飞手一般在每节约3.5伏、整组21伏时降落,绝不让每节低于3伏,再低电芯就会受损。这组电池容量4200毫安时,约91瓦时,重约450克。电池的C值说明它能放出多大的电流,以容量的倍数表示:一块1800毫安时、95C的LiPo理论上能放出171安,而一节Li-ion电芯只有30到45安。
远航为什么用Li-ion?为了每千克的能量。一块6S、1800毫安时的LiPo在288克里装了40瓦时,约139瓦时/千克。Li-ion电池组在450克里装了91瓦时,约200瓦时/千克,大约多了45%。代价是电流:Li-ion电芯给不出竞速机想要的爆发力,但对一架巡航的侦察机来说无所谓。而在巡航时,同样的能量能飞得最远。悬停比以中等速度前飞更耗功率,因为螺旋桨在流动的空气里效率更高。远航飞手规划航线时,会让无人机一直动起来,尽量少悬停。
拖动滑块给无人机增加载荷。每多100克,全重就增加,推重比就下降,悬停所需的油门就上升,续航就缩短。模型把电池能量的80%算作可用,再除以这个重量下巡航所需的功率,带着摄像头得出约12分钟。换更大的电池管不了多久:电池越多,重量越大,带着它飞就要更大的功率,所以每多加一块电池,收益都比上一块小。真实的7英寸远航无人机能飞12到30分钟;用小LiPo的5英寸花飞机只能飞约4到6分钟。
飞行时留意电压。负载一上来电压就往下掉,因为电流流过电池组的内阻会吃掉电压;无人机一松油门,电压又会回升:一组6S在猛拉爬升时可能只有21伏,悬停时却有23伏。天冷会更糟。零下20摄氏度时,锂电芯只剩约65%的容量,内阻也会上升,所以低电压警报来得更早。飞手会把电池捂热,直到起飞。下方的读数显示模型飞行时电池组的电压和电流,顶部的电量表也是根据它们填充的。
06
快、便宜、到处都是
现在你是透过飞手的眼镜在看:这是无人机返航时它自己的摄像头拍到的画面。它能飞多快?像这样的7英寸远航无人机最高约每小时140千米,巡航每小时60到80千米。竞速机更快:无人机竞速联盟的RacerX在2017年创下每小时263千米的官方成绩。纪录则是另一个世界。2025年12月11日,南非的卢克·贝尔和迈克·贝尔父子打造的Peregreen V4以每小时657.59千米创下电池动力四旋翼机的吉尼斯纪录。那是一台专门打造的机器,和普通FPV无人机完全不是一回事。点一下按钮,看看每一架飞完到路口的350米各要多久。
野外真正的限制是风。有一条经验法则:只在风速低于无人机最高速度三分之二时飞,这个尺寸的无人机能顶住约每小时32到40千米的稳定风。每一阵风都要耗电,因为无人机得迎风倾斜,而倾斜的推力需要更多功率。FPV无人机和Mavic这类航拍机的区别也在这里。你一松开摇杆,Mavic就靠GPS和气压计定在原地。手动模式下的FPV无人机只保持姿态,会随风飘走。除了飞手,没有什么能拦住它。
所以它很难学。多数新手在最初几个小时里一次次摔机,于是先从模拟器练起:在Velocidrone或Liftoff这类程序里飞20到60小时,再去真飞第一次,这是常见的建议。最早戴眼镜飞的飞手出现在2007年前后,当时是业余爱好,竞速随后兴起。第一届世锦赛2018年在深圳举行,来自34个国家的128名飞手参赛,冠军是一个15岁的少年。
便宜又简单,所以这种无人机到处都是。玩家版不含遥控器和眼镜要550到950美元;光一套机架约130到150美元。为军队成千上万地生产,机体约400到500美元,乌克兰计划2025年采购450万架FPV无人机。实际使用时,它们通常在离飞手约10到20千米处作业。要飞得更远,小组会在另一架无人机上装中继:乌克兰的一套系统搭在一架更大的无人机上,飞在500米高度,能停留一小时,把信号转发到30千米外。模型里的飞手阵地简单得多:一个掩体、一只箱子、一根带天线的桅杆,还有一位戴着眼镜的飞手。