
01
Чотири мотори, батарея й окуляри
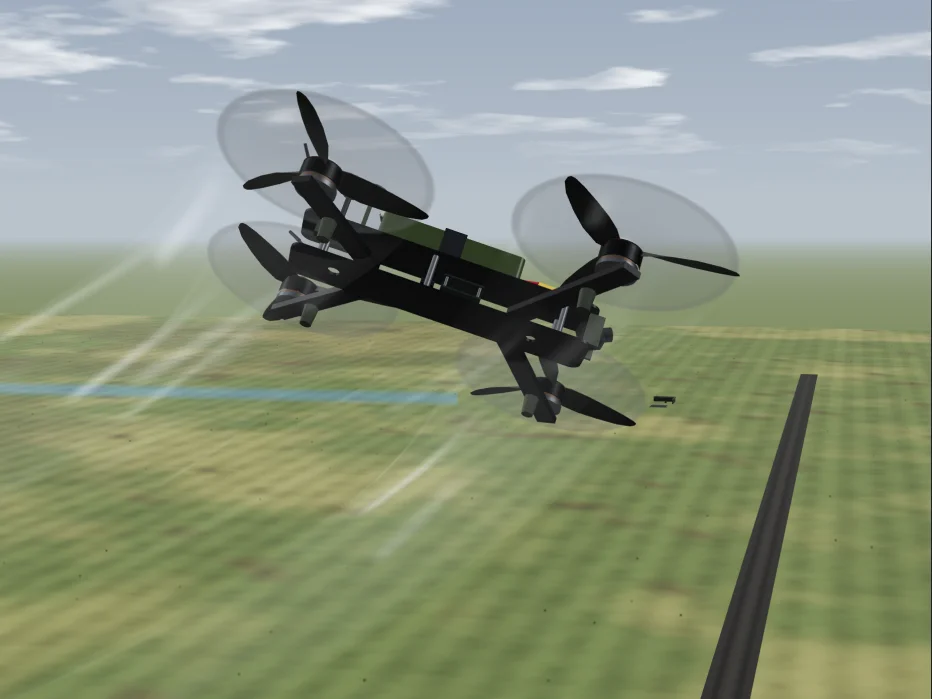
Перед вами FPV-дрон: невеликий квадрокоптер, яким пілот керує в окулярах, дивлячись через його камеру. FPV означає «вид від першої особи». Це 7-дюймова модель для дальніх польотів, і назву їй дали гвинти: кожен має близько 7,5 дюйма в діаметрі, тобто близько 190 мм. Рама з вуглепластику: дві пластини й чотири промені. Без батареї дрон важить від 630 до 705 г, з батареєю виходить близько 1 кг. Хобійна версія коштує від 550 до 950 доларів без пульта й окулярів. Планер, зібраний масово для армії, обходиться приблизно від 400 до 500 доларів.
Такі дрони масово літають на війні в Україні. Міністерство оборони України закупило понад 1,5 мільйона дронів у 2024 році й планувало придбати 4,5 мільйона FPV-дронів у 2025-му. На практиці пілот керує ними з відстані приблизно від 10 до 20 км. Розвідувальні групи літають ними, щоб роздивитися дороги, поля й лісосмуги, і саме це робить дрон у моделі. Як корисне навантаження він несе камеру, око пілота.
Модель відтворює один короткий розвідувальний виліт на 80 секунд. Пілот активує дрон біля бліндажа, той злітає з майданчика, піднімається на 40 м і вилітає над полем зі швидкістю 70 км/год. Над перехрестям за 350 м дрон робить півтора кола на висоті 50 м, а потім повертається й сідає на майданчик. Відстані тут справжні, у метрах, але справжній виліт був би набагато довшим. Сам дрон намальовано вдесятеро більшим, щоб його було видно. Швидкості, висоти й використану батарею модель обрала сама, у межах того, як літає справжній 7-дюймовий квадрокоптер.
Годинник угорі відлічує реальні секунди від активації, тож T+0:42 означає 42-гу секунду польоту. Перетягніть шкалу часу до будь-якої миті або натисніть кнопку нижче, щоб одразу туди перейти. Стежте за показниками: швидкість, висота, напруга батареї і відстань від дрона до пілота. Перемикач «Радіоканали» малює два промені між дроном і позицією пілота. Перемикач «Слід польоту» малює шлях позаду дрона. Перемикач «Напрям обертання» показує, куди крутиться кожен гвинт, і номер його мотора.
02
Ні крил, ні керма: лише оберти моторів
У квадрокоптера немає ні крил, ні керма, ні взагалі жодних рухомих поверхонь керування. Кожен його рух означає зміну обертів одного або кількох моторів. Щоб зависнути, чотири гвинти разом мають штовхати вгору рівно з силою ваги дрона. Кожен мотор може дати приблизно до 2 кг тяги, тож дрон вагою 1,4 кг висить на малій частці своїх можливостей. Тяга зростає як квадрат обертів гвинта: подвойте оберти, і поштовх зросте вчетверо.
Погляньте на стрілки напряму обертання: два гвинти крутяться за годинниковою стрілкою, два проти, по діагоналі. На те є причина. Гвинт, що крутиться, закручує дрон у відповідь. Якби всі чотири крутилися в один бік, корпус обертався б у протилежний. Коли по два крутяться в кожен бік, закрути гасять один одного. Це ж дає пілотові спосіб повертати: пришвидшіть одну пару й сповільніть другу, і закрути вже не зрівноважені. Дрон обертається навколо вертикальної осі в протилежний бік до швидшої пари. Пілоти називають це yaw, або рисканням.
Щоб нахилитися, дрон пришвидшує один бік і сповільнює інший. Пришвидште два задні мотори, і ніс опуститься: це тангаж. Пришвидште ліву пару, і дрон нахилиться праворуч: це крен. Загальна тяга не змінюється, але тепер вона спрямована під кутом, і частина її штовхає вбік. Саме так рухається квадрокоптер: він нахиляється, а нахилена тяга тягне його за собою. Натискайте кнопки, щоб побачити, які мотори пришвидшуються для кожного руху. Задні мотори мають номери 1 і 3, так їх нумерує політна програма Betaflight.
Повзунок показує, що дає нахил. Нахиліть дрон на 30 градусів, і він штовхатиме вбік із силою близько 0,58 g, тобто майже 5,7 м/с². Щоб водночас утримати висоту, йому потрібно приблизно на 15 % більше тяги, ніж у зависанні, бо вгору тепер дивиться лише частина тяги. На 45 градусах поштовх дорівнює силі тяжіння, а тягу треба підняти на 41 %. Фристайлові квадрокоптери мають приблизно в чотири-п’ять разів більше тяги, ніж важать. Тож для зависання їм вистачає близько 20 чи 25 % газу, і лишається багато запасу на підйом чи ривок. У квадрокоптерів для дальніх польотів запас менший, бо їх обтяжує більша батарея: у цього тяга до ваги приблизно 5,7 до 1, а в дронів для важких вантажів буває й 2 до 1.
03
Тисяча поправок за секунду
Квадрокоптер не може сам тримати рівновагу, а людина не встигає балансувати його вручну. Це робить політний контролер, невелика плата в стеку між пластинами. Його гіроскоп вимірює, як швидко дрон обертається навколо кожної осі, 8 000 разів на секунду. Контур керування, який називають PID, порівнює це з тим, чого просить пілот, і виправляє оберти чотирьох моторів 4 000 або 8 000 разів на секунду. P штовхає до бажаної швидкості обертання, I прибирає повільний дрейф, D гасить швидкі коливання. Кілька тисяч поправок за секунду, кожної секунди польоту.
Під політним контролером стоїть ESC, електронний регулятор обертів: чотири регулятори на одній платі, розраховані на струм від 50 до 55 А на мотор. Він перетворює кожне нове значення газу на точно розраховані імпульси для трьох обмоток свого мотора. Дві плати спілкуються через DShot, цифровий протокол: одне 16-бітне слово на мотор, 11 біт газу, біт телеметрії й контрольна сума, передані за 27 мікросекунд на швидкості 600 кілобіт за секунду. З двонаправленим DShot ESC ще й передає назад справжні оберти мотора, тож контролер може відфільтрувати вібрацію кожного гвинта.
Що задають стіки? У стандартному режимі Acro кожен стік задає швидкість обертання. Відхиліть стік крену наполовину, і дрон крутитиметься зі сталою швидкістю; поверніть його в центр, і дрон зупиниться й збереже досягнутий кут, навіть догори дриґом. За замовчуванням повне відхилення задає близько 670 градусів за секунду, майже дві повні бочки. Режим Angle для початківців: стік задає кут нахилу, а щойно ви його відпускаєте, дрон сам вирівнюється. Більшість FPV-пілотів, від гонщиків до пілотів фристайлу, літає в Acro: він дає повний контроль навіть у вітер і дозволяє дрону прийняти будь-яке положення. Натискайте кнопки, щоб порівняти три режими.
Важливі два запобіжники. Перемикач на пульті активує дрон: вмикає мотори й стабілізацію. Контролер відмовить в активації, якщо газ не на мінімумі або дрон надто нахилений. Якщо радіопакети зникають, failsafe чекає 1,5 секунди, а тоді за замовчуванням вимикає мотори, і дрон падає. Модуль GPS на щоглі необов’язковий. Betaflight літає й без нього. З ним функція GPS Rescue при втраті зв’язку може повести дрон назад до місця, де його активували. Але це аварійна допомога, а не повернення додому: пілот мусить знову взяти керування, інакше дрон розіб’ється.
Як рух стіка доходить до гвинтів
- Пульт: пілот рухає стік; пульт зчитує його й надсилає пакет, у моделі 250 разів на секунду.
- Антена приймача: приймач на дроні розкодовує пакет і передає значення стіків політному контролеру.
- Гіроскоп: політний контролер зчитує, як швидко дрон обертається, 8 000 разів на секунду.
- Контур PID: він порівнює бажану швидкість обертання з виміряною й обчислює чотири нові значення газу.
- ESC: кожне значення виходить 16-бітним словом DShot за 27 мікросекунд, і ESC розставляє імпульси для мотора.
- Гвинти: оберти моторів змінюються, змінюються тяги, і дрон нахиляється, повертається або набирає висоту.
04
Два радіоканали: один керує, другий показує
Між позицією пілота і дроном працюють два радіоканали. Канал керування несе до дрона положення стіків. У моделі це ExpressLRS, система з відкритим кодом, що працює на 900 МГц або 2,4 ГГц. Вона шле маленькі пакети зі сталою частотою, на 2,4 ГГц від 50 до 1 000 разів на секунду. Рідші пакети долітають далі: приймач може довше слухати кожен із них і розкодувати слабший сигнал. На 50 Гц він чує сигнали аж до −115 дБм, на 500 Гц лише до −105 дБм. Ця різниця в 10 дБ дає приблизно у 3,2 раза більшу дальність на відкритому просторі. На низькій частоті, у прямій видимості з висоти, один канал 2,4 ГГц діставав далі ніж на 100 км.
Відеоканал іде у зворотний бік, від відеоантени в хвості. Класикою лишається аналогове відео на 5,8 ГГц: 40 каналів у п’яти діапазонах, картинка стандартної чіткості, яка з відстанню м’яко тоне в шумі, і затримка приблизно від 20 до 30 мс від камери до ока. Цифрові системи передають картинку 1080p зі 100 кадрами за секунду із затримкою близько 20 мс, а найкращі комплекти розраховані на дальність від 10 до 15 км. Але добре аналогове відео й досі має найменшу затримку, і воно погіршується поступово, а не завмирає. Натискайте кнопки, щоб порівняти.
Обидва канали використовують антени з круговою поляризацією: хвиля обертається, поки летить. Відбиття від землі чи стіни змінює напрям обертання, тож антена відкидає більшу частину відбитого сигналу, який інакше розмазав би картинку. Окуляри ставлять перед очима пілота два маленькі екрани 1080p із полем зору від 44 до 46 градусів. Польова група зазвичай додає другий екран, щоб штурман теж бачив, піднімає антену пульта на щоглу, а іноді запускає високо другий дрон як ретранслятор, щоб перекинути канали через пагорб. Деякі FPV-дрони взагалі обходяться без радіо: обидва канали йдуть тонким оптоволокном, що розмотується з котушки завдовжки від 10 до 20 км, і глушити тут нічого.
Другим рядом кнопок змініть частоту пакетів і стежте за трьома числами: час між пакетами, найслабший сигнал, який приймач ще чує, і дальність порівняно з 500 Гц. Показники нижче йдуть за моделлю: відстань до пілота й сила каналу керування. У цьому короткому вильоті дрон не віддаляється далі ніж на 400 м, тож зв’язок лишається сильним. Справжні групи працюють на відстані від 10 до 20 км, і там частота пакетів, антени й чиста лінія видимості вирішують, чи втримається картинка. Потужність радіо тут останній важіль, а не перший.
05
Дванадцять хвилин у повітрі
Батарея на верхній пластині має схему 6S: шість літієвих елементів послідовно. З елементами LiPo це 22,2 В номінально й 25,2 В у повному заряді. Збірка Li-ion у моделі має 21,6 В номінально й 25,2 В у повному заряді. Пілоти сідають приблизно на 3,5 В на елемент, тобто 21 В на збірку, і ніколи не опускаються нижче 3 В на елемент, бо там елементи псуються. Ця збірка вміщує 4 200 мА·год, близько 91 Вт·год, і важить близько 450 г. Рейтинг C показує, який струм батарея може віддати, у кратних її ємності: LiPo на 1 800 мА·год із рейтингом 95C теоретично видасть 171 А, тоді як елемент Li-ion тягне від 30 до 45 А.
Чому для дальніх польотів беруть Li-ion? Через енергію на кілограм. LiPo 6S на 1 800 мА·год зберігає 40 Вт·год у 288 г, близько 139 Вт·год/кг. Збірка Li-ion зберігає 91 Вт·год у 450 г, близько 200 Вт·год/кг, тобто приблизно на 45 % більше. Платити за це доводиться струмом: елементи Li-ion не дають ривків, яких хоче гоночний квадрокоптер, але розвіднику, що летить рівно, це й не потрібно. А саме в рівному польоті енергія йде найдалі. Зависання коштує більше потужності, ніж політ уперед із помірною швидкістю, бо гвинти працюють краще в рухомому повітрі. Пілоти, що літають далеко, планують маршрути так, щоб дрон рухався і висів якомога менше.
Потягніть повзунок, щоб навантажити дрон. Кожні зайві 100 г збільшують злітну вагу, зменшують співвідношення тяги до ваги, підвищують газ, потрібний для зависання, і скорочують час польоту. Модель вважає корисними 80 % енергії збірки й ділить їх на потужність, потрібну для крейсерського польоту з такою вагою. З камерою на борту виходить близько 12 хвилин. Більша батарея допомагає недовго: більше батареї означає більше ваги, а більше ваги означає більше потужності, щоб її нести, тож кожна додаткова збірка дає менше за попередню. Справжні 7-дюймові квадрокоптери для дальніх польотів літають від 12 до 30 хвилин, а 5-дюймовий фристайловий на маленькому LiPo тримається в повітрі приблизно від 4 до 6 хвилин.
Стежте за напругою під час польоту. Під навантаженням вона просідає, бо струм через внутрішній опір збірки з’їдає вольти, і відновлюється, коли дрон скидає газ: 6S може показати 21 В у різкому підйомі й 23 В у зависанні. Холод усе погіршує. При мінус 20 °C літієвий елемент зберігає лише близько 65 % ємності, а його опір зростає, тож попередження про низьку напругу з’являється рано. Пілоти тримають збірки в теплі до самого запуску. Показники нижче показують напругу й струм збірки, поки модель летить, і за ними ж заповнюється індикатор батареї вгорі.
06
Швидкі, дешеві й усюди
Тепер ви дивитеся через окуляри пілота: це картинка з власної камери дрона, який летить додому. Як швидко він може летіти? 7-дюймовий квадрокоптер для дальніх польотів, як цей, розганяється приблизно до 140 км/год, а крейсерська швидкість у нього від 60 до 80 км/год. Гоночні швидші: RacerX від Drone Racing League у 2017 році офіційно показав 263 км/год. А рекорд належить зовсім іншому світу. 11 грудня 2025 року Peregreen V4, збудований Люком і Майком Беллами з Південної Африки, встановив рекорд Гіннеса для квадрокоптера на батареї: 657,59 км/год. Це машина, зібрана спеціально заради рекорду, нічого спільного зі звичайним FPV-дроном. Натискайте кнопки, щоб побачити, за скільки кожен із них подолав би 350 м до перехрестя.
У полі справжню межу ставить вітер. Правило таке: літати лише тоді, коли вітер слабший за дві третини максимальної швидкості дрона, а квадрокоптери такого розміру витримують стійкий вітер приблизно від 32 до 40 км/год. Кожен порив коштує заряду, бо дрон мусить нахилитися проти вітру, а нахилена тяга потребує більше потужності. Тут же й різниця між FPV-квадрокоптером і дроном із камерою на кшталт Mavic. Mavic тримає позицію за GPS і барометром, щойно ви відпускаєте стіки. FPV-квадрокоптер в Acro тримає лише своє положення й пливе за вітром. Зупинити його може тільки пілот.
Через це вчитися важко. Більшість новачків у перші години розбиваються раз у раз, тож починають із симулятора. Звична порада така: перед першим справжнім польотом провести від 20 до 60 годин у програмі на кшталт Velocidrone чи Liftoff. Перші пілоти полетіли в окулярах близько 2007 року, як хобі, а за цим прийшли перегони. Перший чемпіонат світу відбувся в Шеньчжені у 2018 році: 128 пілотів із 34 країн, а переміг 15-річний хлопець.
Дешевизна й простота: ось чому ці дрони всюди. Хобійний квадрокоптер коштує від 550 до 950 доларів без пульта й окулярів, а сам набір рами приблизно від 130 до 150 доларів. Зібраний тисячами для армії, планер обходиться приблизно від 400 до 500 доларів, і Україна планувала придбати 4,5 мільйона FPV-дронів у 2025 році. На практиці пілот керує ними з відстані приблизно від 10 до 20 км. Щоб дістати далі, групи піднімають ретранслятор на другому дроні: одна українська система летить на більшому дроні на висоті 500 м, тримається в повітрі годину й передає сигнали на відстань до 30 км. Позиція пілота в моделі значно простіша: бліндаж, кейс, щогла з антеною й пілот в окулярах.