
01
Vier Motoren, ein Akku und eine Videobrille
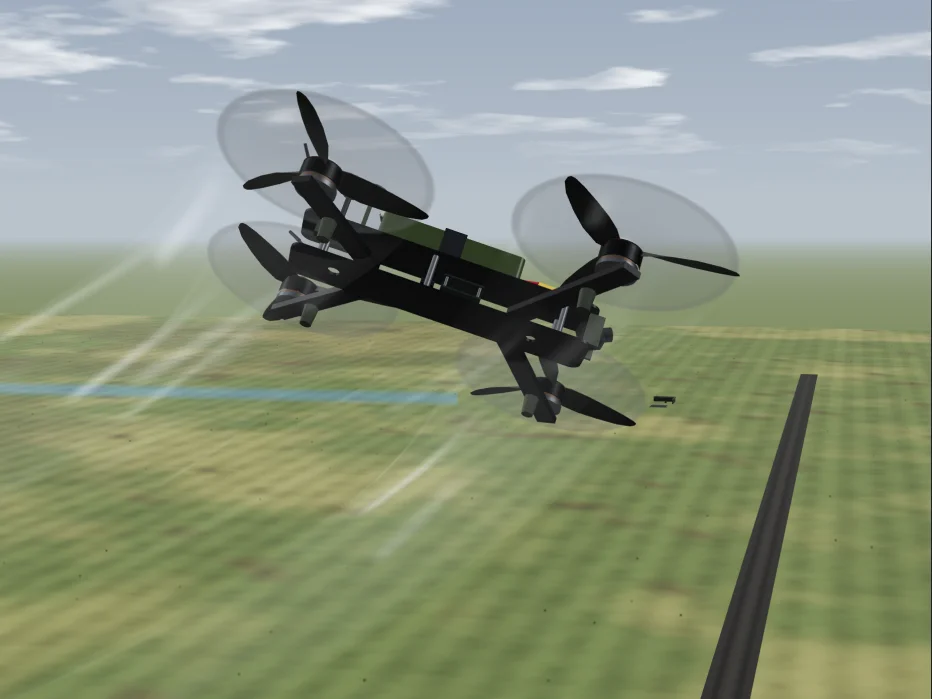
Hier sehen Sie eine FPV-Drohne: einen kleinen Quadcopter, den ein Pilot mit Videobrille steuert, der durch die Kamera der Drohne blickt. FPV steht für „First Person View“, also die Ich-Perspektive. Dieses Exemplar ist ein 7-Zoll-Modell für große Reichweiten. Der Name kommt von den Propellern: Jeder misst etwa 7,5 Zoll, also rund 190 mm. Der Rahmen besteht aus zwei Platten und vier Armen aus Kohlefaser. Ohne Akku wiegt die Drohne 630 bis 705 g, mit Akku kommt sie auf etwa 1 kg. Eine Hobbyversion kostet 550 bis 950 US-Dollar ohne Fernsteuerung und Brille. In großen Stückzahlen für eine Armee gebaut, kostet die Drohne selbst etwa 400 bis 500 US-Dollar.
Drohnen wie diese fliegen in großer Zahl im Krieg in der Ukraine. Das ukrainische Verteidigungsministerium kaufte 2024 mehr als 1,5 Millionen Drohnen und plante für 2025 den Kauf von 4,5 Millionen FPV-Drohnen. In der Praxis fliegen sie etwa 10 bis 20 km vom Piloten entfernt. Aufklärungsteams fliegen mit ihnen Straßen, Felder und Baumreihen ab. Genau das tut die Drohne im Modell: Ihre Nutzlast ist eine Kamera, das Auge des Piloten.
Das Modell zeigt einen kurzen Aufklärungsflug von 80 Sekunden. Neben einem Unterstand gibt der Pilot die Motoren frei, die Drohne hebt von einem Pad ab, steigt auf 40 m und fliegt mit 70 km/h hinaus. Über einer Kreuzung in 350 m Entfernung kreist sie anderthalbmal in 50 m Höhe, dann fliegt sie heim und landet auf dem Pad. Die Entfernungen sind echte Meter, aber ein echter Flug wäre viel länger. Die Drohne ist zehnmal zu groß gezeichnet, damit Sie sie noch sehen. Tempo, Flughöhen und Akku hat das Modell selbst gewählt, innerhalb der Werte, mit denen ein echter 7-Zoll-Quad fliegt.
Die Uhr oben zählt echte Sekunden seit der Freigabe der Motoren. T+0:42 heißt also: 42 Sekunden Flug. Ziehen Sie die Zeitleiste an eine beliebige Stelle, oder tippen Sie unten auf eine Schaltfläche, um dorthin zu springen. Behalten Sie dabei die Anzeigen im Blick: Tempo, Höhe, Akkuspannung und die Entfernung zwischen Drohne und Pilot. Der Schalter Funkverbindungen zeichnet die beiden Strahlen zwischen der Drohne und der Bodenstation des Piloten. Der Schalter Flugspur zeichnet den Weg hinter der Drohne. Der Schalter Drehrichtung zeigt, in welche Richtung sich jeder Propeller dreht, mit der Nummer seines Motors.
02
Keine Flügel, kein Ruder: Gesteuert wird mit Drehzahl
Ein Quadcopter hat keine Flügel, kein Ruder und überhaupt keine beweglichen Steuerflächen. Jede Bewegung ist eine Änderung der Drehzahl eines oder mehrerer Motoren. Zum Schweben müssen die vier Propeller zusammen genau so stark nach oben drücken, wie die Drohne wiegt. Jeder Motor liefert bis zu etwa 2 kg Schub. Eine 1,4 kg schwere Drohne schwebt also mit einem kleinen Teil ihrer Kraft. Der Schub wächst mit dem Quadrat der Drehzahl: doppelte Drehzahl, vierfacher Schub.
Sehen Sie sich die Pfeile der Drehrichtung an: Zwei Propeller drehen im Uhrzeigersinn, zwei dagegen, jeweils diagonal gegenüber. Das hat einen Grund. Ein drehender Propeller will die Drohne in die Gegenrichtung drehen. Drehten alle vier gleich herum, würde sich der Rumpf andersherum drehen. Mit zwei pro Richtung heben sich die Drehmomente auf. Das gibt dem Piloten zugleich eine Möglichkeit zum Drehen: Ein Paar schneller, das andere langsamer, und die Drehmomente heben sich nicht mehr auf. Die Drohne dreht sich um ihre Hochachse, entgegen dem schnelleren Paar. Piloten nennen das Gieren oder Yaw.
Zum Neigen dreht die Drohne eine Seite schneller und die andere langsamer. Drehen die beiden hinteren Motoren schneller, senkt sich die Nase: Das ist Nicken. Dreht das linke Paar schneller, legt sich die Drohne nach rechts: Das ist Rollen. Der Gesamtschub bleibt gleich, zeigt aber jetzt schräg, und ein Teil davon drückt zur Seite. So bewegt sich ein Quad: Er neigt sich, und der schräge Schub zieht ihn mit. Tippen Sie auf die Schaltflächen, um zu sehen, welche Motoren für welche Bewegung schneller drehen. Die hinteren Motoren sind die Nummern 1 und 3, so zählt sie die Flugsoftware Betaflight.
Der Regler zeigt, was eine Neigung bewirkt. Neigen Sie die Drohne um 30 Grad, und sie drückt mit etwa dem 0,58-Fachen der Erdbeschleunigung zur Seite, knapp 5,7 m/s². Um dabei die Höhe zu halten, braucht sie etwa 15 % mehr Schub als im Schwebeflug, denn nur noch ein Teil des Schubs zeigt nach oben. Bei 45 Grad entspricht der Schub zur Seite der Erdbeschleunigung, und der Gesamtschub muss um 41 % steigen. Freestyle-Quads haben etwa das Vier- bis Fünffache ihres Gewichts an Schub. Sie schweben bei etwa 20 bis 25 % Gas und behalten viel Reserve zum Steigen oder Sprinten. Long-Range-Quads haben weniger, weil der größere Akku sie schwer macht: Dieser hier kommt auf etwa 5,7 zu 1, und Modelle für schwere Lasten gehen bis auf 2 zu 1 herunter.
03
Tausend Korrekturen pro Sekunde
Ein Quad kann sich nicht selbst im Gleichgewicht halten, und kein Mensch reagiert schnell genug, um ihn von Hand auszubalancieren. Das übernimmt der Flugcontroller, eine kleine Platine im Stapel zwischen den Platten. Sein Gyroskop misst 8.000-mal pro Sekunde, wie schnell sich die Drohne um jede Achse dreht. Ein Regelkreis namens PID vergleicht das mit dem, was der Pilot verlangt, und korrigiert die vier Drehzahlen, 4.000- oder 8.000-mal pro Sekunde. P drückt in Richtung der gewünschten Drehrate, I beseitigt langsames Abdriften, D dämpft das schnelle Zittern. Mehrere tausend Korrekturen pro Sekunde, in jeder Sekunde des Flugs.
Unter dem Flugcontroller sitzt der ESC, der elektronische Drehzahlregler: vier Regler auf einer Platine, ausgelegt auf 50 bis 55 A pro Motor. Er macht aus jedem neuen Gaswert zeitlich genau gesetzte Impulse für die drei Wicklungen seines Motors. Die beiden Platinen sprechen über DShot, ein digitales Protokoll: ein 16-Bit-Wort pro Motor, 11 Bit Gas, ein Telemetriebit und eine Prüfsumme, gesendet in 27 Mikrosekunden bei 600 Kilobit pro Sekunde. Mit bidirektionalem DShot meldet der ESC auch die echte Drehzahl zurück, damit der Controller die Vibration jedes Propellers herausfiltern kann.
Was befehlen die Knüppel? Im Acro-Modus, dem Standard, befiehlt jeder Knüppel eine Drehrate. Halber Ausschlag beim Rollen, und die Drohne rollt mit gleichbleibendem Tempo; Knüppel in die Mitte, und sie hört auf zu rollen und hält den erreichten Winkel, auch kopfüber. Standardmäßig fordert voller Ausschlag etwa 670 Grad pro Sekunde, fast zwei ganze Rollen. Der Angle-Modus ist für Anfänger: Der Knüppel gibt einen Neigungswinkel vor, und die Drohne richtet sich auf, sobald Sie loslassen. Die meisten FPV-Piloten fliegen Acro, vom Rennpiloten bis zum Freestyle-Piloten. Der Modus gibt volle Kontrolle im Wind und erlaubt der Drohne jede Lage. Tippen Sie auf die Schaltflächen, um die drei Modi zu vergleichen.
Zwei Sicherheitsfunktionen sind wichtig. Ein Schalter an der Fernsteuerung gibt die Motoren frei, Piloten sagen dazu „Arming“. Dann laufen die Motoren an, und die Stabilisierung arbeitet. Der Controller verweigert die Freigabe, wenn das Gas nicht unten steht oder die Drohne zu schräg liegt. Bleiben die Funkpakete aus, wartet die Failsafe-Funktion 1,5 Sekunden und stellt dann standardmäßig die Motoren ab. Die Drohne fällt. Das GPS-Modul auf seinem Mast ist optional. Betaflight fliegt auch ohne. Mit GPS kann die Funktion GPS Rescue die Drohne bei Funkverlust zurück in Richtung des Startorts fliegen. Das ist aber eine Nothilfe, keine automatische Heimkehr: Der Pilot muss die Steuerung wieder übernehmen, sonst stürzt die Drohne ab.
So kommt eine Knüppelbewegung bei den Propellern an
- Fernsteuerung: Der Pilot bewegt einen Knüppel. Die Fernsteuerung liest ihn ab und sendet ein Paket, im Modell 250-mal pro Sekunde.
- Empfängerantenne: Der Empfänger an der Drohne wertet das Paket aus und gibt die Knüppelwerte an den Flugcontroller weiter.
- Gyroskop: Der Flugcontroller liest 8.000-mal pro Sekunde ab, wie schnell sich die Drohne dreht.
- PID-Regelkreis: Er vergleicht die gewünschte Drehrate mit der gemessenen und berechnet vier neue Gaswerte.
- ESC: Jeder Wert geht als 16-Bit-DShot-Wort in 27 Mikrosekunden hinaus, und der ESC setzt die Impulse für den Motor.
- Propeller: Die Drehzahlen ändern sich, die Schübe ändern sich, und die Drohne neigt sich, dreht oder steigt.
04
Zwei Funkstrecken: eine zum Steuern, eine zum Sehen
Zwischen der Bodenstation des Piloten und der Drohne laufen zwei Funkstrecken. Der Steuerfunk überträgt die Knüppelstellungen zur Drohne. Im Modell ist das ExpressLRS, ein quelloffenes System, das auf 900 MHz oder 2,4 GHz arbeitet. Es sendet kleine Pakete in festem Takt, auf 2,4 GHz 50- bis 1.000-mal pro Sekunde. Langsamere Pakete reichen weiter: Der Empfänger kann jedem Paket länger zuhören und so ein schwächeres Signal noch auswerten. Bei 50 Hz hört er Signale bis −115 dBm, bei 500 Hz nur bis −105 dBm. Diese 10 dB Unterschied bedeuten im Freien etwa die 3,2-fache Reichweite. Mit niedriger Rate, in Sichtverbindung aus großer Höhe, hat eine einzelne 2,4-GHz-Strecke schon über 100 km geschafft.
Der Videofunk läuft in die Gegenrichtung, von der Videoantenne am Heck. Analoges Video auf 5,8 GHz ist der Klassiker: 40 Kanäle in fünf Bändern, ein Bild in Standardauflösung, das mit wachsender Entfernung sanft im Rauschen versinkt, und eine Verzögerung von etwa 20 bis 30 ms von der Kamera bis zum Auge. Digitale Systeme senden ein 1080p-Bild mit 100 Bildern pro Sekunde und etwa 20 ms Verzögerung, die besten Geräte sind für 10 bis 15 km ausgelegt. Gutes Analogvideo hat aber immer noch die kürzeste Verzögerung, und es wird allmählich schlechter, statt einzufrieren. Tippen Sie auf die Schaltflächen, um zu vergleichen.
Beide Strecken nutzen zirkular polarisierte Antennen: Die Welle dreht sich, während sie unterwegs ist. Eine Reflexion am Boden oder an einer Wand kehrt die Drehrichtung um, und die Antenne weist den größten Teil des zurückgeworfenen Signals ab, das sonst das Bild verschmieren würde. Die Videobrille setzt dem Piloten zwei kleine 1080p-Bildschirme vor die Augen, mit einem Sichtfeld von 44 bis 46 Grad. Ein Team im Feld ergänzt meist einen zweiten Bildschirm, damit ein Navigator mitsehen kann, setzt die Funkantenne auf einen Mast und lässt manchmal eine zweite Drohne hoch oben als Relais fliegen, um die Verbindungen über einen Hügel zu bringen. Manche FPV-Drohnen tauschen beide Funkstrecken gegen eine dünne Glasfaser, die von einer Spule mit 10 bis 20 km abrollt: Ohne Funk gibt es nichts zu stören.
Ändern Sie mit der zweiten Reihe Schaltflächen die Paketrate und beobachten Sie drei Zahlen: die Zeit zwischen den Paketen, das schwächste Signal, das der Empfänger noch hört, und die Reichweite im Vergleich zu 500 Hz. Die Anzeigen darunter folgen dem Modell: die Entfernung zum Piloten und die Stärke des Steuerfunks. Bei diesem kurzen Flug entfernt sich die Drohne nie weiter als etwa 400 m, die Verbindung bleibt also stark. Echte Teams arbeiten auf 10 bis 20 km Entfernung. Dort entscheiden Paketrate, Antennen und freie Sicht, ob das Bild hält. Die Sendeleistung ist der letzte Hebel, nicht der erste.
05
Zwölf Minuten in der Luft
Der Akku auf der oberen Platte ist ein 6S-Pack: sechs Lithiumzellen in Reihe. Mit LiPo-Zellen sind das 22,2 V nominal und 25,2 V voll geladen. Der Li-Ion-Pack im Modell hat 21,6 V nominal und 25,2 V voll geladen. Piloten landen bei etwa 3,5 V pro Zelle, also 21 V für den Pack, und gehen nie unter 3 V pro Zelle, denn dort nehmen die Zellen Schaden. Dieser Pack fasst 4.200 mAh, etwa 91 Wh, und wiegt etwa 450 g. Die C-Rate eines Akkus sagt, wie viel Strom er liefern kann, als Vielfaches seiner Kapazität: Ein 1.800-mAh-LiPo mit 95C könnte theoretisch 171 A liefern, eine Li-Ion-Zelle schafft 30 bis 45 A.
Warum Li-Ion für große Reichweiten? Wegen der Energie pro Kilogramm. Ein 6S-LiPo mit 1.800 mAh speichert 40 Wh in 288 g, etwa 139 Wh/kg. Der Li-Ion-Pack speichert 91 Wh in 450 g, etwa 200 Wh/kg, rund 45 % mehr. Der Preis dafür ist der Strom: Li-Ion-Zellen liefern nicht die Spitzen, die ein Renn-Quad will. Für einen Aufklärer im Reiseflug ist das egal. Und im Reiseflug kommt die Energie am weitesten. Schweben kostet mehr Leistung als mäßig schneller Vorwärtsflug, weil Propeller in bewegter Luft besser arbeiten. Long-Range-Piloten planen ihre Routen so, dass die Drohne in Bewegung bleibt und so wenig wie möglich schwebt.
Ziehen Sie den Regler, um die Drohne zu beladen. Alle weiteren 100 g erhöhen das Gesamtgewicht, senken das Schub-Gewichts-Verhältnis, erhöhen das Gas zum Schweben und verkürzen die Flugzeit. Das Modell rechnet 80 % der Energie des Packs als nutzbar und teilt sie durch die Leistung, die der Reiseflug bei diesem Gewicht braucht. Mit der Kamera an Bord ergibt das etwa 12 Minuten. Ein größerer Akku hilft nur begrenzt: Mehr Akku heißt mehr Gewicht, und mehr Gewicht heißt mehr Leistung, um es zu tragen. Jeder zusätzliche Pack bringt also weniger als der vorige. Echte 7-Zoll-Long-Range-Quads fliegen 12 bis 30 Minuten, ein 5-Zoll-Freestyle-Quad mit kleinem LiPo schafft etwa 4 bis 6.
Beobachten Sie die Spannung während des Flugs. Unter Last sackt sie ab, weil der Strom am Innenwiderstand des Packs Volt kostet, und sie erholt sich, sobald die Drohne das Gas zurücknimmt: Ein 6S kann in einem harten Steigflug 21 V zeigen und im Schwebeflug 23 V. Kälte macht das schlimmer. Bei minus 20 °C behält eine Lithiumzelle nur etwa 65 % ihrer Kapazität, und ihr Widerstand steigt, sodass die Warnung vor niedriger Spannung früh kommt. Piloten halten ihre Packs bis zum Start warm. Die Anzeigen unten zeigen Spannung und Strom des Packs, während das Modell den Flug fliegt, und aus ihnen füllt sich die Akkuanzeige oben.
06
Schnell, billig und überall
Sie blicken jetzt durch die Videobrille des Piloten: Das ist das Bild, das die Drohne auf dem Heimflug mit ihrer eigenen Kamera aufnimmt. Wie schnell kann sie fliegen? Ein 7-Zoll-Long-Range-Quad wie dieser schafft etwa 140 km/h Spitze und fliegt mit 60 bis 80 km/h im Reiseflug. Renn-Quads sind schneller: Der RacerX der Drone Racing League erreichte 2017 offiziell 263 km/h. Der Rekord liegt in einer anderen Welt. Am 11. Dezember 2025 stellte die Peregreen V4, gebaut von Luke und Mike Bell aus Südafrika, mit 657,59 km/h den Guinness-Rekord für batteriebetriebene Quadcopter auf. Sie ist eine eigens gebaute Maschine und hat mit einer typischen FPV-Drohne nichts gemein. Tippen Sie auf die Schaltflächen, um zu sehen, wie lange jede für die 350 m bis zur Kreuzung bräuchte.
Die eigentliche Grenze im Feld ist der Wind. Eine Faustregel sagt: Nur fliegen, wenn der Wind unter zwei Dritteln der Höchstgeschwindigkeit der Drohne bleibt. Quads dieser Größe vertragen etwa 32 bis 40 km/h stetigen Wind. Jede Böe kostet Akku, denn die Drohne muss sich gegen sie neigen, und der schräge Schub braucht mehr Leistung. Hier zeigt sich auch der Unterschied zwischen einem FPV-Quad und einer Kameradrohne wie einer Mavic. Eine Mavic hält ihre Position mit GPS und Barometer, sobald Sie die Knüppel loslassen. Ein FPV-Quad im Acro-Modus hält nur seine Lage und treibt mit dem Wind ab. Nichts hält ihn auf außer dem Piloten.
Das macht das Lernen schwer. Die meisten neuen Piloten stürzen in den ersten Stunden immer wieder ab, also beginnen sie im Simulator: 20 bis 60 Stunden in einem Programm wie Velocidrone oder Liftoff vor dem ersten echten Flug sind ein üblicher Rat. Die ersten Piloten flogen um 2007 mit Videobrille, als Hobby, und bald folgten die ersten Rennen. Die erste Weltmeisterschaft fand 2018 in Shenzhen statt, mit 128 Piloten aus 34 Ländern, und ein 15-Jähriger gewann sie.
Billig und einfach, darum sind diese Drohnen überall. Ein Hobby-Quad kostet 550 bis 950 US-Dollar ohne Fernsteuerung und Brille, ein Rahmenbausatz allein etwa 130 bis 150 US-Dollar. Zu Tausenden für eine Armee gebaut, kostet die Drohne selbst etwa 400 bis 500 US-Dollar, und die Ukraine plante für 2025 den Kauf von 4,5 Millionen FPV-Drohnen. In der Praxis fliegen sie etwa 10 bis 20 km vom Piloten entfernt. Um weiter zu kommen, fliegen Teams ein Relais auf einer zweiten Drohne: Ein ukrainisches System sitzt auf einer größeren Drohne in 500 m Höhe, bleibt eine Stunde oben und leitet Signale bis zu 30 km weit. Die Bodenstation des Piloten im Modell ist viel einfacher: ein Unterstand, ein Koffer, ein Mast mit Antenne und ein Pilot mit Videobrille.