
01
4つのモーター、バッテリー、そしてゴーグル
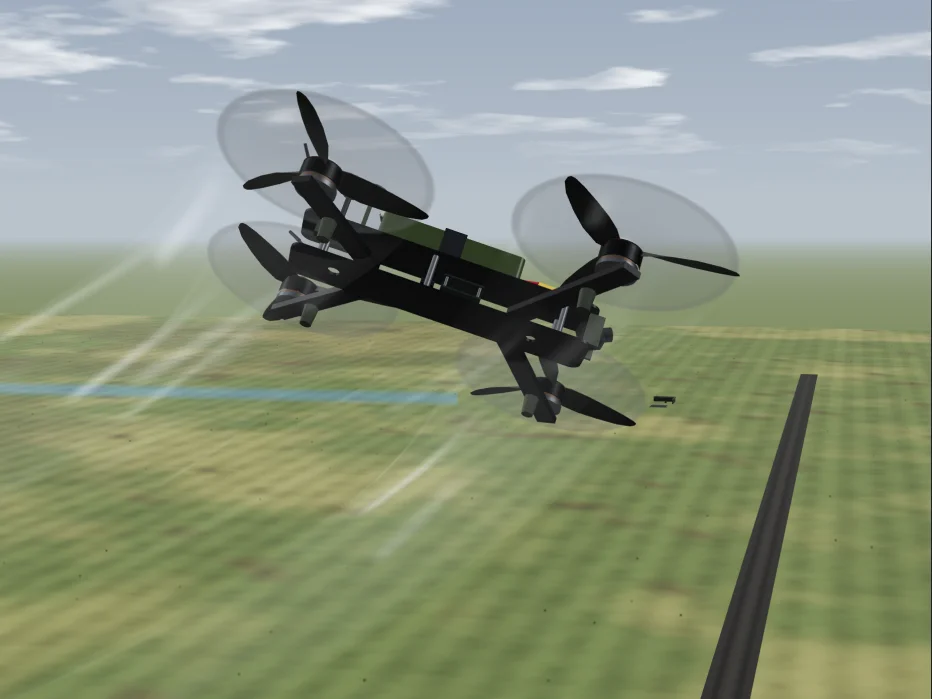
いま見ているのはFPVドローンです。小さなクアッドコプターで、パイロットはゴーグルをかけ、機体のカメラの映像を見ながら飛ばします。FPVは「一人称視点」という意味の英語の略です。この機体は7インチの長距離型で、名前はプロペラから来ています。1枚の直径が約7.5インチ、およそ190mmです。フレームはカーボン製で、2枚の板と4本のアームでできています。バッテリーなしの重さは630gから705g、バッテリーを積むと約1kgになります。趣味用の機体は、送信機とゴーグルを除いて550ドルから950ドルです。軍のために量産された機体なら、1機あたり約400ドルから500ドルです。
このようなドローンは、ウクライナの戦争で大量に飛んでいます。ウクライナ国防省は2024年に150万機を超えるドローンを買い、2025年には450万機のFPVドローンを買う計画を立てました。実際の運用では、パイロットから約10kmから20km離れた場所で使われます。偵察チームはこれで道路や野原や林を見に行きます。モデルのドローンがしているのも、まさにそれです。積んでいるのはカメラ、つまりパイロットの目です。
モデルは、80秒の短い偵察飛行を1回たどります。パイロットは掩体のそばでドローンをアームし、機体はパッドから離陸して40mまで上がり、時速70kmで飛び出します。350m先の交差点の上空で高さ50mのまま1周半まわり、それから帰ってきてパッドに着陸します。距離は本物のメートルですが、本物の飛行はもっとずっと長くなります。ドローンは、見えるように10倍大きく描いてあります。速度や高さ、使うバッテリーはモデルが独自に決めたもので、本物の7インチ機が飛ぶ範囲に収めてあります。
上の時計は、アームした瞬間からの実際の秒数を数えます。T+0:42なら、飛行開始から42秒です。タイムラインをドラッグすれば、好きな瞬間へ移れます。下のチップをタップすると、その場面へ飛べます。進めながら表示にも注目してください。速度、高さ、バッテリーの電圧、そしてパイロットからの距離です。無線リンクをオンにすると、ドローンとパイロットの陣地を結ぶ2本のビームが現れます。飛行経路をオンにすると、機体の通った跡が描かれます。回転方向をオンにすると、各プロペラがどちら向きに回るかが、モーターの番号とともに表示されます。
02
翼も舵もなし。モーターの回転数で操る
クアッドコプターには翼も舵もなく、動く操縦翼面はひとつもありません。動きのすべては、1つまたは複数のモーターの回転数の変化です。ホバリングするには、4枚のプロペラが合わせて、機体の重さとちょうど同じ力で上へ押さなければなりません。モーター1つで最大約2kgの推力を出せるので、1.4kgの機体は持てる力のごく一部で浮いていることになります。推力はプロペラの回転数の2乗に比例します。回転数を2倍にすると、推力は4倍です。
回転方向の矢印を見てください。2枚のプロペラは時計回り、2枚は反時計回りで、対角線上の2枚が同じ向きです。これには理由があります。回るプロペラは、機体を逆向きにねじります。4枚とも同じ向きに回れば、機体は反対向きに回ってしまいます。2枚ずつ逆向きにすると、ねじる力が打ち消し合います。これはパイロットに、向きを変える手段も与えます。一方の組を速く、もう一方を遅くすると、ねじる力が釣り合わなくなります。ドローンは縦の軸のまわりに、速いほうの組とは逆向きに回ります。パイロットはこれをヨーと呼びます。
傾くときは、片側のモーターを速く、反対側を遅くします。後ろの2つを速くすると機首が下がります。これがピッチです。左の2つを速くすると機体は右へ傾きます。これがロールです。推力の合計は変わりませんが、向きが斜めになるので、一部が横へ押します。クアッドコプターはこうして動きます。まず傾き、傾いた推力に引っぱられて進むのです。チップをタップすると、それぞれの動きでどのモーターが速くなるかが分かります。後ろのモーターは1番と3番です。これはフライト制御ソフトのBetaflightの数え方です。
スライダーは、傾くと何が起きるかを示します。ドローンを30度傾けると、重力加速度の約0.58倍、ほぼ5.7m/s²で横に押します。同時に高さを保つには、ホバリングより約15%多い推力が要ります。上を向いている推力が一部だけになるからです。45度では横向きの力が重力加速度と等しくなり、推力は41%増やさなければなりません。フリースタイル機は自分の重さの約4倍から5倍の推力を持ち、スロットル約20%から25%でホバリングして、上昇やダッシュのための余裕をたっぷり残します。長距離機の推力重量比はそれより低めです。大きなバッテリーが重いからで、この機体では約5.7対1、重い荷物を運ぶ機体では2対1まで下がります。
03
毎秒1000回の補正
クアッドコプターは自分ではバランスを取れず、人間の反応では手で釣り合わせるには遅すぎます。それをこなすのがフライトコントローラー、2枚の板のあいだのスタックにある小さな基板です。そのジャイロは、機体が各軸のまわりにどれだけ速く回っているかを毎秒8,000回測ります。PIDと呼ばれる制御ループがそれをパイロットの指示と比べ、4つのモーターの回転数を毎秒4,000回または8,000回補正します。Pは求められた速さへ押し、Iはゆっくりしたずれを消し、Dは速い揺れを抑えます。毎秒数千回の補正が、飛行中ずっと続きます。
フライトコントローラーの下にはESC、電子スピードコントローラーがあります。1枚の基板に4つ分が載り、モーター1つあたり50Aから55Aに対応します。ESCは新しいスロットル値を受け取るたびに、それをタイミングを合わせたパルスに変え、モーターの3つの巻線へ送ります。2枚の基板はDShotというデジタル規格で話します。モーター1つにつき16ビットのデータで、11ビットがスロットル、1ビットがテレメトリー、残りがチェックサムです。これを毎秒600キロビットの速さで、27マイクロ秒かけて送ります。双方向DShotを使えば、ESCはモーターの実際の回転数も送り返すので、コントローラーは各プロペラの振動を取り除けます。
スティックは何を指示しているのでしょう。初期設定のアクロモードでは、各スティックが回転の速さを指示します。ロールのスティックを半分倒すと、機体は一定の速さで回り続けます。中央に戻すと回転が止まり、そのときの角度を保ちます。たとえ逆さまでもです。初期設定では、いっぱいに倒すと毎秒約670度で回るよう指示します。ほぼ2回転分です。アングルモードは初心者向けです。スティックが傾きの角度を決め、手を離すと機体は自動で水平に戻ります。レースからフリースタイルまで、FPVパイロットの多くはアクロで飛びます。風の中でも完全に操縦でき、どんな姿勢も取れるからです。チップをタップして、3つのモードを比べてください。
大事な安全機能が2つあります。送信機のスイッチでドローンをアームすると、モーターと姿勢制御が動き始めます。スロットルが下がっていなかったり、機体が傾きすぎていたりすると、コントローラーはアームを拒みます。無線のパケットが途絶えると、フェイルセーフは1.5秒待ち、それから初期設定ではモーターを止めます。ドローンは落ちます。マストの上のGPSモジュールは、なくても構いません。BetaflightはGPSなしで飛べます。GPSがあれば、通信が切れたときにGPSレスキュー機能がアームした場所の方向へ機体を戻せます。ただしこれは緊急用の助けで、自動帰還ではありません。パイロットが操縦を取り戻さなければ、機体は墜落します。
スティックの動きがプロペラに届くまで
- 送信機:パイロットがスティックを動かします。送信機がそれを読み取り、パケットを送ります。モデルでは毎秒250回です。
- 受信機アンテナ:機体の受信機がパケットを解読し、スティックの値をフライトコントローラーに渡します。
- ジャイロ:フライトコントローラーが、機体がどれだけ速く回っているかを毎秒8,000回読み取ります。
- PIDループ:求められた速さと測った速さを比べ、4つの新しいスロットル値を計算します。
- ESC:それぞれの値が16ビットのDShotデータとして27マイクロ秒で送られ、ESCがモーターへのパルスのタイミングを決めます。
- プロペラ:モーターの回転数が変わり、推力が変わり、機体が傾いたり、回ったり、上昇したりします。
04
2つの無線。ひとつは操るため、ひとつは見るため
パイロットの陣地と機体のあいだには、2つの無線リンクが通っています。操縦リンクは、スティックの位置を機体へ運びます。モデルではExpressLRSを使っています。オープンソースのシステムで、900MHzか2.4GHzで動きます。小さなパケットを一定の間隔で送り、2.4GHzでは毎秒50回から1,000回です。パケットの間隔が長いほど、遠くまで届きます。受信機が1つのパケットを長く聞けるので、弱い信号でも解読できるからです。50Hzでは−115dBmまで聞こえますが、500Hzでは−105dBmまでです。この10dBの差は、見通しのよい場所なら到達距離にして約3.2倍にあたります。低いレートで、高い場所から見通しを保てば、2.4GHzのリンク1本で100kmを超えた例もあります。
映像リンクは逆向きに、機体後部の映像アンテナから戻ってきます。5.8GHzのアナログ映像が昔からの定番です。5つのバンドに40チャンネル、標準画質の映像は機体が遠ざかるにつれてゆっくり砂嵐に変わり、カメラから目までの遅れは約20ミリ秒から30ミリ秒です。デジタル方式は1080pの映像を毎秒100コマ、約20ミリ秒の遅れで送り、最良の機器なら公称で10kmから15km届きます。それでも、質のよいアナログはいまも遅れがいちばん小さい選択肢です。しかも固まるのではなく、少しずつ荒れていきます。チップをタップして比べてください。
どちらのリンクも円偏波のアンテナを使います。電波が進みながら回転するのです。地面や壁で反射すると回転の向きが反転するので、アンテナは跳ね返ってきた信号の大半を退けられます。放っておけば映像をにじませる信号です。ゴーグルはパイロットの目の前に小さな1080pの画面を2枚置き、視野角は44度から46度です。現場のチームはふつう、ナビゲーターも見られるように2台目の画面を足し、送信機のアンテナをマストに上げ、ときには2機目のドローンを高く飛ばして中継にし、尾根の向こうへリンクを届けます。FPVドローンの中には、2つの無線を細い光ファイバーに置き換えたものもあります。10kmから20kmの糸巻きから繰り出すもので、無線リンクがないので妨害するものがありません。
2列目のチップでパケットレートを変え、3つの数字が動くのを見てください。パケットの間隔、受信機がまだ聞き取れるいちばん弱い信号、そして500Hzと比べた到達距離です。下の表示はモデルに合わせて動きます。パイロットからの距離と、操縦リンクの強さです。この短い飛行では機体は約400mより遠くへ行かないので、リンクは強いままです。実際のチームは10kmから20km先まで飛ばし、そこではパケットレートとアンテナと見通しのよさが、映像が途切れないかどうかを決めます。送信出力は最後の手段で、最初の手段ではありません。
05
空に12分
上の板に載ったバッテリーは6Sパック、つまりリチウムセル6本の直列です。LiPoセルなら公称22.2V、満充電で25.2Vです。モデルのLi-ionパックは公称21.6V、満充電で25.2Vです。パイロットはセルあたり約3.5V、パックで21Vになったら着陸し、セルあたり3Vより下には決して下げません。そこまで下がるとセルが傷むからです。このパックは4,200mAh、約91Whで、重さは約450gです。バッテリーのC値は、容量の何倍の電流を流せるかを表します。1,800mAhで95CのLiPoなら、理屈のうえでは171Aを流せます。Li-ionのセルは30Aから45Aです。
長距離機がLi-ionを選ぶのはなぜでしょう。1kgあたりのエネルギーのためです。6Sで1,800mAhのLiPoは、288gに40Whを蓄えます。約139Wh/kgです。Li-ionパックは450gに91Wh、約200Wh/kgで、およそ45%多くなります。その代わり電流が出ません。Li-ionセルはレース機が求める瞬発力を出せませんが、巡航する偵察機には問題ありません。そして巡航こそ、エネルギーがいちばん長持ちする飛び方です。ホバリングは、ほどよい速さで前進するより大きな電力を食います。プロペラは流れる空気の中のほうがよく働くからです。長距離のパイロットは、機体を動かし続け、ホバリングをできるだけ減らすルートを組みます。
スライダーをドラッグして、ドローンに荷物を積んでみましょう。100g増えるごとに全備重量が増え、推力重量比が下がり、ホバリングに必要なスロットルが上がり、飛行時間が縮みます。モデルはパックのエネルギーの80%を使えるものとし、その重さで巡航するのに必要な電力で割ります。カメラを積んだ状態で約12分です。大きなバッテリーにしても長くは効きません。バッテリーが増えれば重さが増え、それを運ぶ電力も増えるので、足したパックほど得られるものが小さくなります。本物の7インチ長距離機は12分から30分飛びます。小さなLiPoを積んだ5インチのフリースタイル機は約4分から6分です。
飛行中の電圧に注目してください。負荷がかかると電圧は落ち込みます。パックの内部抵抗を電流が流れると、そのぶん電圧が食われるからです。機体が力を抜くと戻ります。6Sなら、きつい上昇で21V、ホバリングで23Vを示すこともあります。寒さはこれを悪くします。氷点下20度では、リチウムセルの容量は約65%しか残らず、抵抗も上がるので、低電圧の警告が早く出ます。パイロットは離陸までパックを温めておきます。下の表示は、モデルが飛ぶあいだのパックの電圧と電流です。上のバッテリー計は、この値をもとに満ち欠けします。
06
速くて、安くて、どこにでも
いま見ているのは、パイロットのゴーグルに映る映像です。帰路を飛ぶ機体自身のカメラがとらえたものです。どれだけ速く飛べるのでしょう。この機体のような7インチの長距離機は、最高で時速約140km、巡航は時速60kmから80kmです。レース機はもっと速く、ドローン・レーシング・リーグのRacerXは2017年に公式記録で時速263kmを出しました。世界記録は別世界です。2025年12月11日、南アフリカのルークとマイクのベル親子が作ったPeregreen V4が、バッテリー駆動のクアッドコプターとして時速657.59kmのギネス記録を立てました。記録のためだけに作られた機体で、ふつうのFPVドローンとは別物です。チップをタップすると、それぞれが交差点までの350mを飛ぶのにかかる時間が分かります。
現場での本当の限界は風です。目安は、風速が機体の最高速度の3分の2を下回るときだけ飛ぶこと。この大きさの機体なら、時速約32kmから40kmの安定した風までこなせます。突風のたびにバッテリーが減ります。機体が風に向かって傾かなければならず、傾いた推力は余計に電力を食うからです。FPV機がMavicのようなカメラドローンと違うのも、ここです。Mavicはスティックから手を離すと、GPSと気圧計でその場にとどまります。アクロモードのFPV機は姿勢を保つだけで、風とともに流されます。止められるのはパイロットだけです。
だから習得は簡単ではありません。新しいパイロットの多くは最初の数時間で何度も墜落させるので、まずシミュレーターから始めます。VelocidroneやLiftoffのようなソフトで20時間から60時間練習してから初めて実機を飛ばす、というのがよくある助言です。ゴーグルをかけて飛んだ最初のパイロットたちは2007年ごろに現れ、趣味として始まり、レースが続きました。最初の世界選手権は2018年に深圳で開かれ、34か国から128人のパイロットが参加し、優勝したのは15歳の少年でした。
安くて単純だから、このドローンはどこにでもあります。趣味用の機体は送信機とゴーグルを除いて550ドルから950ドル、フレームのキットだけなら約130ドルから150ドルです。軍のために何千機と作れば機体は約400ドルから500ドルになり、ウクライナは2025年に450万機のFPVドローンを買う計画を立てました。実際の運用では、パイロットから約10kmから20km離れた場所で使われます。もっと遠くへ届かせるために、チームは2機目のドローンに中継器を載せます。ウクライナのあるシステムは、より大きなドローンに載って高さ500mを飛び、1時間とどまって、信号を30km先まで中継します。モデルのパイロットの陣地はずっと簡素です。掩体、ケース、アンテナを立てたマスト、そしてゴーグルをかけたパイロットだけです。