
01
Cuatro motores, una batería y unas gafas
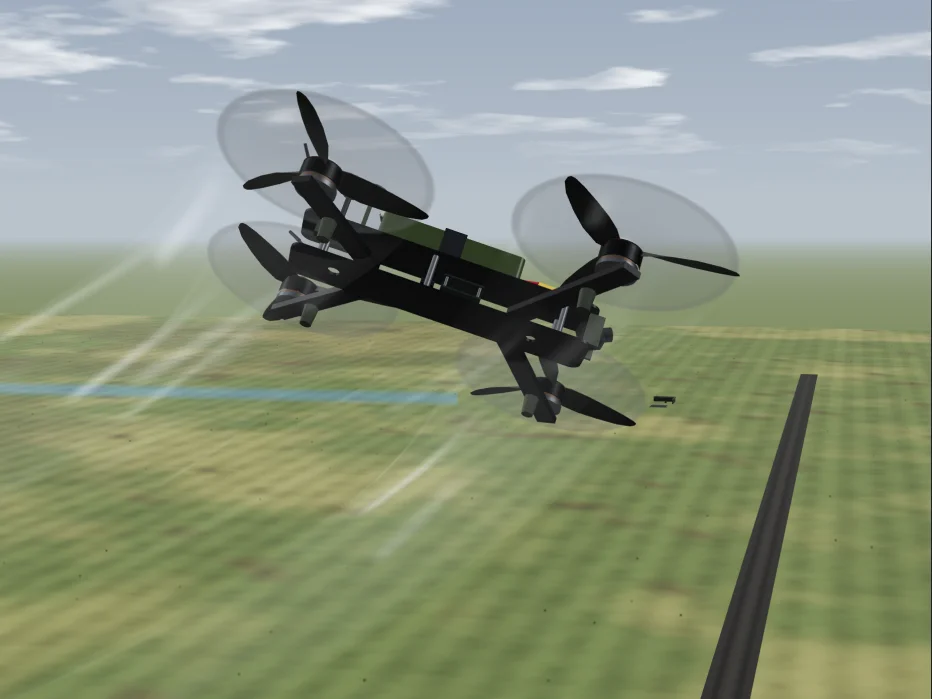
Lo que tienes delante es un dron FPV: un pequeño cuadricóptero que pilota una persona con gafas que ve a través de la cámara del dron. FPV son las siglas inglesas de «vista en primera persona». Este es un modelo de largo alcance de 7 pulgadas, y el nombre viene de sus hélices: cada una mide unas 7,5 pulgadas, alrededor de 190 mm. El chasis son dos placas y cuatro brazos de fibra de carbono. Sin batería pesa de 630 a 705 g; con ella se queda en 1 kg, más o menos. Una versión de aficionado cuesta de 550 a 950 dólares sin emisora ni gafas. Fabricado en serie para un ejército, el dron en sí sale por unos 400 a 500 dólares.
Drones como este vuelan por miles en la guerra de Ucrania. El Ministerio de Defensa ucraniano compró más de 1,5 millones de drones en 2024 y planeaba comprar 4,5 millones de drones FPV en 2025. En la práctica operan a unos 10 a 20 km del piloto. Los equipos de reconocimiento los usan para observar caminos, campos y arboledas, y eso es lo que hace el dron del modelo: su carga es una cámara, el ojo del piloto.
El modelo sigue un breve vuelo de reconocimiento de 80 segundos. El piloto arma el dron junto a un refugio, el dron despega de una plataforma, sube a 40 m y sale a 70 km/h. Sobre un cruce a 350 m da una vuelta y media a 50 m de altura, y después vuelve a casa y aterriza en la plataforma. Las distancias son metros reales, pero un vuelo de verdad sería mucho más largo. El dron está dibujado diez veces más grande de lo real, para que puedas verlo. Las velocidades, las alturas y la batería son elecciones del propio modelo, dentro de los valores habituales de un dron real de 7 pulgadas.
El reloj de arriba cuenta segundos reales desde que se armó el dron, así que T+0:42 quiere decir 42 segundos de vuelo. Arrastra la línea de tiempo hasta cualquier momento, o toca un botón de abajo para saltar a él. Mientras tanto, fíjate en los datos: la velocidad, la altura, la tensión de la batería y la distancia entre el dron y el piloto. El botón de enlaces de radio dibuja los dos haces entre el dron y el puesto del piloto. El de ruta de vuelo dibuja el rastro que deja el dron. El de sentido de giro muestra hacia dónde gira cada hélice, con el número de su motor.
02
Sin alas ni timón: se gobierna con la velocidad de los motores
Un cuadricóptero no tiene alas, ni timón, ni ninguna superficie de control móvil. Cada movimiento que hace es un cambio en la velocidad de uno o varios motores. Para mantenerse en vuelo estacionario, las cuatro hélices juntas tienen que empujar hacia arriba con una fuerza igual al peso del dron. Cada motor puede dar hasta unos 2 kg de empuje, así que un dron de 1,4 kg se mantiene en estacionario con una pequeña parte de lo que tiene. El empuje crece con el cuadrado de la velocidad de la hélice: dobla la velocidad y tendrás cuatro veces más empuje.
Mira las flechas del sentido de giro: dos hélices giran en sentido horario y dos en sentido antihorario, en parejas diagonales. Hay un motivo. Una hélice que gira retuerce el dron en sentido contrario. Si las cuatro girasen igual, el cuerpo daría vueltas al revés. Con dos en cada sentido, las torsiones se anulan. Eso también le da al piloto una forma de girar: acelera un par y frena el otro, y las torsiones dejan de anularse. El dron gira sobre su eje vertical, al revés que el par más rápido. Los pilotos lo llaman guiñada o yaw.
Para inclinarse, el dron acelera un lado y frena el otro. Acelera los dos motores traseros y el morro baja: eso es el cabeceo. Acelera el par izquierdo y el dron se ladea a la derecha: eso es el alabeo. El empuje total no cambia, pero ahora apunta en ángulo, así que parte de él empuja hacia un lado. Así se mueve un cuadricóptero: se inclina, y el empuje inclinado tira de él. Toca los botones para ver qué motores aceleran en cada movimiento. Los motores traseros son el 1 y el 3, tal como los numera Betaflight, el programa de control de vuelo.
El control deslizante muestra qué hace la inclinación. Inclina el dron 30 grados y empuja hacia un lado con unas 0,58 veces la gravedad, casi 5,7 m/s². Para mantener la altura al mismo tiempo necesita alrededor de un 15 % más de empuje que en vuelo estacionario, porque solo una parte del empuje sigue apuntando hacia arriba. A 45 grados el empuje lateral iguala a la gravedad y el empuje total tiene que subir un 41 %. Los drones de freestyle tienen un empuje de unas cuatro a cinco veces su peso, así que se mantienen en estacionario con alrededor de un 20 a 25 % de gas y les sobra mucho para subir o acelerar. Los de largo alcance tienen menos, porque una batería más grande pesa: este tiene unos 5,7 a 1, y los drones para cargas pesadas bajan hasta 2 a 1.
03
Mil correcciones por segundo
Un cuadricóptero no puede mantener el equilibrio solo, y ninguna persona reacciona tan rápido como para equilibrarlo a mano. Lo hace la controladora de vuelo, una pequeña placa en la torre entre las dos placas del chasis. Su giroscopio mide 8.000 veces por segundo a qué velocidad gira el dron en cada eje. Un bucle de control llamado PID compara eso con lo que pide el piloto y corrige la velocidad de los cuatro motores, 4.000 u 8.000 veces por segundo. P empuja hacia la velocidad de giro pedida, I elimina la deriva lenta, D amortigua los temblores rápidos. Varios miles de correcciones por segundo, cada segundo del vuelo.
Debajo de la controladora está el ESC, el variador electrónico de velocidad: cuatro en una sola placa, de 50 a 55 A por motor. Convierte cada nuevo valor de gas en pulsos sincronizados para los tres bobinados de su motor. Las dos placas se hablan por DShot, un protocolo digital: una palabra de 16 bits por motor, 11 bits de gas, un bit de telemetría y una suma de control, enviada en 27 microsegundos a 600 kilobits por segundo. Con DShot bidireccional, el ESC también devuelve la velocidad real del motor, y así la controladora puede filtrar la vibración de cada hélice.
¿Qué mandan las palancas? En el modo acro, el que viene por defecto, cada palanca manda una velocidad de giro. Lleva la palanca de alabeo a la mitad y el dron alabea a ritmo constante; céntrala y el dron deja de alabear y mantiene el ángulo que haya alcanzado, incluso boca abajo. Por defecto, la palanca a fondo pide unos 670 grados por segundo, casi dos vueltas completas. El modo angle es para principiantes: la palanca fija un ángulo de inclinación, y el dron se nivela solo cuando la sueltas. La mayoría de los pilotos FPV vuelan en acro, desde los de carreras hasta los de freestyle: este modo da control total con viento y permite al dron ponerse en cualquier postura. Toca los botones para comparar los tres modos.
Hay dos funciones de seguridad clave. Un interruptor de la emisora arma el dron, es decir, arranca los motores y la estabilización. La controladora se niega a armar si el gas está subido o el dron está demasiado inclinado. Si los paquetes de radio dejan de llegar, el failsafe espera 1,5 segundos y después, por defecto, corta los motores y el dron cae. El módulo GPS de su mástil es opcional. Betaflight vuela sin él. Con él, la función GPS Rescue puede llevar el dron de vuelta hacia donde se armó si se pierde el enlace, pero es una ayuda de emergencia, no un regreso automático a casa: el piloto tiene que retomar el control, o el dron se estrella.
Cómo llega un movimiento de palanca a las hélices
- Emisora: el piloto mueve una palanca; la emisora la lee y envía un paquete, 250 veces por segundo en el modelo.
- Antena del receptor: el receptor del dron decodifica el paquete y pasa los valores de las palancas a la controladora.
- Giroscopio: la controladora lee a qué velocidad gira el dron, 8.000 veces por segundo.
- Bucle PID: compara la velocidad de giro pedida con la medida y calcula cuatro nuevos valores de gas.
- ESC: cada valor sale como una palabra DShot de 16 bits en 27 microsegundos, y el ESC sincroniza los pulsos del motor.
- Hélices: cambian las velocidades de los motores, cambian los empujes, y el dron se inclina, gira o sube.
04
Dos radios: una para gobernar y otra para ver
Entre el puesto del piloto y el dron funcionan dos enlaces de radio. El enlace de control lleva la posición de las palancas hasta el dron. En el modelo es ExpressLRS, un sistema de código abierto que funciona en 900 MHz o en 2,4 GHz. Envía paquetes pequeños a un ritmo fijo, de 50 a 1.000 veces por segundo en 2,4 GHz. Los paquetes más lentos llegan más lejos: el receptor puede escuchar cada uno durante más tiempo y aun así decodificar una señal más débil. A 50 Hz oye señales de hasta −115 dBm; a 500 Hz, solo hasta −105 dBm. Esa diferencia de 10 dB equivale a unas 3,2 veces más alcance al aire libre. A ritmo bajo, con línea de vista desde una altura, un solo enlace de 2,4 GHz ha llegado a más de 100 km.
El enlace de vídeo vuelve en sentido contrario, desde la antena de vídeo de la cola. El vídeo analógico en 5,8 GHz es la opción clásica: 40 canales en cinco bandas, una imagen en definición estándar que se va llenando de nieve poco a poco cuando el dron se aleja, y un retraso de unos 20 a 30 ms de la cámara al ojo. Los sistemas digitales envían una imagen 1080p a 100 imágenes por segundo con un retraso de unos 20 ms, y los mejores equipos tienen un alcance nominal de 10 a 15 km. Pero un buen analógico sigue siendo la opción con menos retraso, y se degrada poco a poco en vez de congelarse. Toca los botones para comparar.
Los dos enlaces usan antenas de polarización circular: la onda gira mientras viaja. Un rebote en el suelo o en una pared invierte el sentido de giro, así que la antena rechaza casi toda la señal rebotada que, si no, emborronaría la imagen. Las gafas ponen dos pequeñas pantallas 1080p delante de los ojos del piloto, con un campo de visión de 44 a 46 grados. Un equipo en el terreno suele añadir una segunda pantalla para que un navegante también mire, sube la antena de la emisora a un mástil y, a veces, pone un segundo dron bien alto como repetidor para pasar los enlaces por encima de una loma. Algunos drones FPV cambian las dos radios por una fibra óptica muy fina que se desenrolla de una bobina de 10 a 20 km: sin enlace de radio, no hay nada que inhibir.
Usa la segunda fila de botones para cambiar la frecuencia de los paquetes y mira cómo cambian tres números: el tiempo entre paquetes, la señal más débil que el receptor aún oye y el alcance comparado con 500 Hz. Los datos de abajo siguen el modelo: la distancia hasta el piloto y la fuerza del enlace de control. En este vuelo tan corto el dron nunca se aleja más de unos 400 m, así que el enlace se mantiene fuerte. Los equipos reales trabajan a 10 a 20 km, y ahí la frecuencia de los paquetes, las antenas y una línea de vista despejada deciden si la imagen aguanta. La potencia de la radio es la última palanca, no la primera.
05
Doce minutos en el aire
La batería de la placa superior es un pack 6S: seis celdas de litio en serie. Con celdas LiPo, eso son 22,2 V nominales y 25,2 V a plena carga. El pack de Li-ion del modelo tiene 21,6 V nominales y 25,2 V a plena carga. Los pilotos aterrizan a unos 3,5 V por celda, 21 V para el pack, y nunca bajan de 3 V por celda, porque ahí las celdas se dañan. Este pack guarda 4.200 mAh, unos 91 Wh, y pesa unos 450 g. La tasa C de una batería dice cuánta corriente puede dar como múltiplo de su capacidad: una LiPo de 1.800 mAh con 95C podría dar en teoría 171 A, mientras que una celda de Li-ion da de 30 a 45 A.
¿Por qué Li-ion para el largo alcance? Por la energía por kilo. Una LiPo 6S de 1.800 mAh guarda 40 Wh en 288 g, unos 139 Wh/kg. El pack de Li-ion guarda 91 Wh en 450 g, unos 200 Wh/kg, alrededor de un 45 % más. El precio es la corriente: las celdas de Li-ion no dan los picos que quiere un dron de carreras, pero a un explorador que vuela en crucero le da igual. Y en crucero es donde la energía cunde más. El vuelo estacionario cuesta más potencia que avanzar a velocidad moderada, porque las hélices trabajan mejor en aire en movimiento. Los pilotos de largo alcance planean rutas que mantienen el dron en movimiento y reducen al mínimo el vuelo estacionario.
Arrastra el control deslizante para cargar el dron. Cada 100 g de más suben el peso total, bajan la relación empuje-peso, suben el gas necesario para el vuelo estacionario y recortan el tiempo de vuelo. El modelo toma como útil el 80 % de la energía del pack y la divide por la potencia que hace falta para volar en crucero con ese peso, lo que da unos 12 minutos con la cámara a bordo. Una batería más grande no lo arregla por mucho tiempo: más batería es más peso, y más peso pide más potencia para cargarlo, así que cada pack extra rinde menos que el anterior. Los drones reales de largo alcance de 7 pulgadas vuelan de 12 a 30 minutos; uno de freestyle de 5 pulgadas con una LiPo pequeña aguanta unos 4 a 6 minutos.
Fíjate en la tensión durante el vuelo. Baja con la carga, porque la corriente que pasa por la resistencia interna del pack cuesta voltios, y se recupera cuando el dron afloja: un 6S puede marcar 21 V en una subida fuerte y 23 V en estacionario. El frío lo empeora. A 20 °C bajo cero una celda de litio conserva solo un 65 % de su capacidad, aproximadamente, y su resistencia sube, así que el aviso de tensión baja llega antes. Los pilotos mantienen los packs calientes hasta el despegue. Los datos de abajo muestran la tensión y la corriente del pack mientras el modelo vuela, y con ellos se llena el indicador de batería de arriba.
06
Rápidos, baratos y por todas partes
Ahora miras a través de las gafas del piloto: es la imagen de la cámara del propio dron mientras vuelve a casa. ¿Cuánto corre? Un dron de largo alcance de 7 pulgadas como este alcanza unos 140 km/h y vuela en crucero a 60 a 80 km/h. Los de carreras son más rápidos: el RacerX de la Drone Racing League marcó 263 km/h oficiales en 2017. El récord está en otro mundo. El 11 de diciembre de 2025, el Peregreen V4, construido por Luke y Mike Bell en Sudáfrica, fijó un récord Guinness de 657,59 km/h para un cuadricóptero a batería. Es una máquina hecha a medida, nada que ver con un dron FPV normal. Toca los botones para ver cuánto tardaría cada uno en recorrer los 350 m hasta el cruce.
El verdadero límite en el terreno es el viento. Una regla dice que solo se vuela cuando el viento está por debajo de dos tercios de la velocidad máxima del dron, y los drones de este tamaño aguantan un viento constante de unos 32 a 40 km/h. Cada racha cuesta batería, porque el dron tiene que inclinarse contra ella y el empuje inclinado pide más potencia. Aquí también está la diferencia entre un dron FPV y un dron de cámara como un Mavic. Un Mavic mantiene su posición con GPS y barómetro cuando sueltas las palancas. Un dron FPV en acro solo mantiene su postura y se va con el viento. Nada lo detiene salvo el piloto.
Por eso cuesta aprender. La mayoría de los pilotos nuevos se estrellan una y otra vez en sus primeras horas, así que empiezan en un simulador: de 20 a 60 horas en un programa como Velocidrone o Liftoff antes del primer vuelo real es un consejo habitual. Los primeros pilotos que volaron con gafas lo hicieron hacia 2007, por afición, y las carreras vinieron después. El primer campeonato del mundo se disputó en Shenzhen en 2018, con 128 pilotos de 34 países, y lo ganó un chico de 15 años.
Baratos y sencillos: por eso están por todas partes. Un dron de aficionado cuesta de 550 a 950 dólares sin emisora ni gafas; solo el kit del chasis sale por unos 130 a 150 dólares. Fabricado por miles para un ejército, el dron en sí cuesta unos 400 a 500 dólares, y Ucrania planeaba comprar 4,5 millones de drones FPV en 2025. En la práctica operan a unos 10 a 20 km del piloto. Para llegar más lejos, los equipos montan un repetidor en un segundo dron: un sistema ucraniano va sobre un dron más grande a 500 m, aguanta una hora en el aire y retransmite señales hasta 30 km. El puesto del piloto del modelo es mucho más sencillo: un refugio, una maleta, un mástil con antena y un piloto con gafas.